Участник:Алексей Будюк/Метод Якоби вычисления собственных значений симметричной матрицы
Основные авторы описания: А.М. Будюк, В.А. Сальников
Свойства и структура алгоритма
Общее описание алгоритма
Целый ряд инженерных задач сводится к рассмотрению систем уравнений, имеющих единственное решение лишь в том случае, если известно значение некоторого входящего в них параметра. Этот особый параметр называется характеристическим, или собственным значением системы. С задачами на собственные значения инженер сталкивается в различных ситуациях. Так, для тензоров напряжений собственные значения определяют главные нормальные напряжения, а собственными векторами задаются направления, связанные с этими значениями. При динамическом анализе механических систем собственные значения соответствуют собственным частотам колебаний, а собственные вектора характеризуют моды этих колебаний. При расчете конструкций собственные значения позволяют определять критические нагрузки, превышение которых приводит к потере устойчивости.
Таким образом, задача нахождения собственных значений и собственных векторов матриц (СЗВМ) является одной из основных задач для многих разделов физики. Одним из методов решения является метод Якоби. Этот метод позволяет привести матрицу к диагональному виду, последовательно, исключая все элементы, стоящие вне главной диагонали. В итоге, накопление в процессе преобразований произведения трансформационных матриц дает матрицу собственных векторов, в то время как диагональные элементы являются собственными значениями. К сожалению, приведение к строго диагональному виду, в общем случае, требует бесконечно большого числа шагов, так как образование нового нулевого элемента на месте одного из элементов матрицы часто ведет к появлению ненулевого элемента там, где ранее был нуль, так как при преобразовании затрагиваются и другие элементы матрицы. На практике метод Якоби рассматривают, как итерационную процедуру, которая в принципе позволяет с заданной точностью подойти к диагональной форме.
В случае симметричной матрицы [math]\displaystyle{ A }[/math] действительных чисел преобразование выполняется с помощью ортогональных матриц [math]\displaystyle{ P }[/math], полученных в результате вращении в действительной плоскости. Вычисления осуществляются следующим образом. Из исходной матрицы [math]\displaystyle{ A }[/math] образуют матрицу [math]\displaystyle{ A_1 }[/math], при этом ортогональная матрица плоского вращения [math]\displaystyle{ P_1 }[/math] выбирается так, чтобы в матрице [math]\displaystyle{ A_1 }[/math] появился нулевой элемент, стоящий вне главной диагонали (обычно выбирается наибольший по модулю элемент). Затем из [math]\displaystyle{ A_1 }[/math] с помощью второй преобразующей матрицы [math]\displaystyle{ P_2, }[/math] образуют новую матрицу [math]\displaystyle{ A_2 }[/math]. При этом [math]\displaystyle{ P_2 }[/math], выбирают так, чтобы в [math]\displaystyle{ A_2 }[/math] появился еще один нулевой внедиагональный элемент. Эту процедуру продолжают, стремясь, чтобы на каждом шаге в нуль обращался наибольший внедиагональный элемент. В итоге получаем некоторый бесконечный итерационный процесс, на каждом шаге которого преобразующаяся матрица становится всё более и более близкой к диагональной форме (в смысле уменьшения суммы квадратов всех своих недиагональных элементов). На практике, при решении задач, выбирается некоторая величина [math]\displaystyle{ \epsilon }[/math], и итерационный процесс останавливается, когда наибольший по модулю внедиагональный элемент становится меньше [math]\displaystyle{ \epsilon }[/math].
Математическое описание алгоритма
Пусть [math]\displaystyle{ A=(a_{ij}) }[/math] симметричная матрица, а [math]\displaystyle{ P(i,j,\theta) }[/math] ортогональная матрица, называемая вращением Якоби, зависящая от параметра [math]\displaystyle{ \theta }[/math], тогда итерационная последовательность строится следующим образом:
[math]\displaystyle{ A_k = P_k^TA_{k-1}P_k }[/math]
Матрицы [math]\displaystyle{ A_i }[/math] образуют итерационную последовательность симметричных матриц, сходящуюся к диагональной матрице из собственных значений [math]\displaystyle{ D }[/math]. А так как
[math]\displaystyle{ A_k = P_k^TA_{k-1}P_k = P_k^TP_{k-1}^TA_{k-2}P_kP_{k-1} = ... = P^TA_1P }[/math],
то матрицы вращений образуют матрицу из собственных векторов [math]\displaystyle{ P=P_kP_{k-1}..P_1 }[/math]. Матрица вращения [math]\displaystyle{ P(i,j,\theta) }[/math] имеет следующий вид:
[math]\displaystyle{ P(i,j,\theta)=\begin{pmatrix} 1 & & & & & & 0 \\ &\ddots & & & & & \\ & & cos(\theta) & & sin(\theta) & & \\ & & & \ddots & & & \\ & & -sin(\theta) & & cos(\theta) & & \\ & & & & &\ddots & \\ 0 & & & & & & 1 \end{pmatrix} }[/math]
Где синусы и косинусы стоят только на [math]\displaystyle{ i }[/math] и [math]\displaystyle{ j }[/math] позициях.
Если же мы произведём матричное умножение [math]\displaystyle{ P_k^TA_kP_k }[/math], то в результате первого умножения [math]\displaystyle{ P_k^TA_k }[/math] изменит только строки [math]\displaystyle{ i }[/math] и [math]\displaystyle{ j }[/math] матрицы [math]\displaystyle{ A_k }[/math], в то время как [math]\displaystyle{ A_kP_k }[/math] меняет только столбцы [math]\displaystyle{ i }[/math] и [math]\displaystyle{ j }[/math]. Таким образом изменённые элементы расположены только в строках и столбцах [math]\displaystyle{ i }[/math] и [math]\displaystyle{ j }[/math] матрицы [math]\displaystyle{ A_k }[/math]. Поэтому логичнее вычислять именно эти элементы по следующим формулам (которые на самом деле и есть результат перемножения матриц), чем полностью перемножать матрицы:
[math]\displaystyle{ \begin{align} a_{ii}^{k+1}&=c^2a_{ii}^k-2sca_{ij}^k+s^2a_{jj}^k \\ a_{jj}^{k+1}&=s^2a_{ii}^k+2sca_{ij}^k+c^2a_{jj}^k \\ a_{ij}^{k+1}&=a_{ji}^{k+1}=(c^2-s^2)a_{ij}^k+sc(a_{ii}^k-a_{jj}^k)\\ a_{il}^{k+1}&=a_{li}^{k+1}=ca_{il}^k-sa_{jl}^k\\ a_{jl}^{k+1}&=a_{lj}^{k+1}=sa_{il}^k+ca_{jl}^k\\ a_{lm}^{k+1}&=a_{ml}^k,\\ \end{align} }[/math]
[math]\displaystyle{ l,m\neq i,j }[/math]
Приравнивая внедиагональный элемент к нулю, получаем формулы для параметра [math]\displaystyle{ \theta }[/math]: [math]\displaystyle{ r=ctg(2\theta)=\frac{c^2-s^2}{2sc}=\frac{a_{jj}-a_{ii}}{2a_{ij}} }[/math]
[math]\displaystyle{ tg(\theta)=t=\frac{sign(r)}{|r|+\sqrt{1+r^2}} }[/math]
[math]\displaystyle{ c=\frac{1}{\sqrt{1+t^2}} }[/math]
[math]\displaystyle{ s=ct }[/math]
Вычислительное ядро алгоритма
Основные вычислительные затраты:
- Достаточно затратная операция сравнения в количестве [math]\displaystyle{ \frac{n(n-1)}{2}-1 }[/math] для нахождения максимума внедиагональных элементов и получения его индексов.
- Пересчёт элементов массива, изменённых при вращении, в [math]\displaystyle{ i }[/math] и [math]\displaystyle{ j }[/math] строках и столбцах в количестве [math]\displaystyle{ 4(n-1) }[/math] по формулам, описанным выше.
Макроструктура алгоритма
На макроуровне выделяем 4 основных операции:
- Выбор обнуляемого элемента (поиск максимального внедиагонального элемента)
- Проверка условия остановки алгоритма (сравнение с [math]\displaystyle{ \epsilon }[/math])
- Вычисление параметров вращения
- Применение вращения (пересчёт элементов матрицы)
Схема реализации последовательного алгоритма
Выбираем желаемый уровень точности [math]\displaystyle{ \epsilon }[/math].
- В матрице [math]\displaystyle{ A_k, \;\; k=0,1,... }[/math] выбрать среди всех внедиагональных элементов(достаточно рассмотреть, например, только наддиагональные) максимальный по модулю [math]\displaystyle{ a^k_{i_kj_k},\;\; i_k\lt j_k }[/math] и запомнить его индексы.
- Для выбранного [math]\displaystyle{ \epsilon }[/math] проверяется условие: [math]\displaystyle{ |a^k_{i_kj_k}|\lt \epsilon }[/math]. Если условие не выполнено, то перейти к п.3, иначе завершить процесс.
- Для данного элемента матрицы вычислить параметры поворота [math]\displaystyle{ c=cos(\theta) }[/math] и [math]\displaystyle{ s=sin(\theta) }[/math] для матриц [math]\displaystyle{ P_k }[/math].
- Применить поворот: [math]\displaystyle{ A_{k+1}=P_k^TA_kP_k }[/math], пересчитав элементы матрицы [math]\displaystyle{ A_k }[/math] по формулам приведённым выше.
- Перейти на п.1
Последовательная сложность алгоритма
- Для поиска максимального элемента, как уже говорилось ранее, нам требуется [math]\displaystyle{ \frac{n(n-1)}{2}-1 }[/math] сравненинй.
- Сравнение для условия остановки.
- Для вычисления параметров поворота: 3 деления, 4 умножения, 4 сложения(вычитания), 2 операции взятия корня.
- Для пересчёта элементов матрицы:
Информационный граф
-
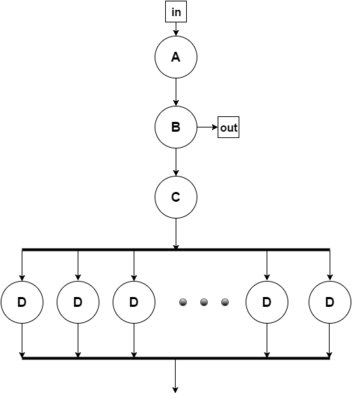 Рисунок 1. Граф одной итерации алгоритма

Ресурс параллелизма алгоритма
Входные и выходные данные алгоритма
Входные данные: симметрическая матрица [math]\displaystyle{ A=(a_{ij}) }[/math].
Объём входных данных: матрица размера [math]\displaystyle{ n\times n }[/math], но из-за симетричности достаточно хранить только диагональ и над/поддиагональные элементы и объём сокращается до [math]\displaystyle{ \frac{n (n + 1)}{2} }[/math].
Выходные данные: вектор собственных значений [math]\displaystyle{ \Lambda }[/math] матрицы [math]\displaystyle{ A }[/math].
Объём выходных данных: вектор размера [math]\displaystyle{ n }[/math].
Свойства алгоритма
Программная реализация алгоритма
Масштабируемость алгоритма и его реализации
Существующие реализации алгоритма
Литература
[1] Ильин В.А., Позняк Э.Г. Линейная алгебра М.: 1974, «Наука», 292 c.
[2] Г.М. Чечиным М.Ю. Зехцером. "Собственные значения и собственные векторыматрицц" Часть 1: Теоретические аспекты 2006 г